

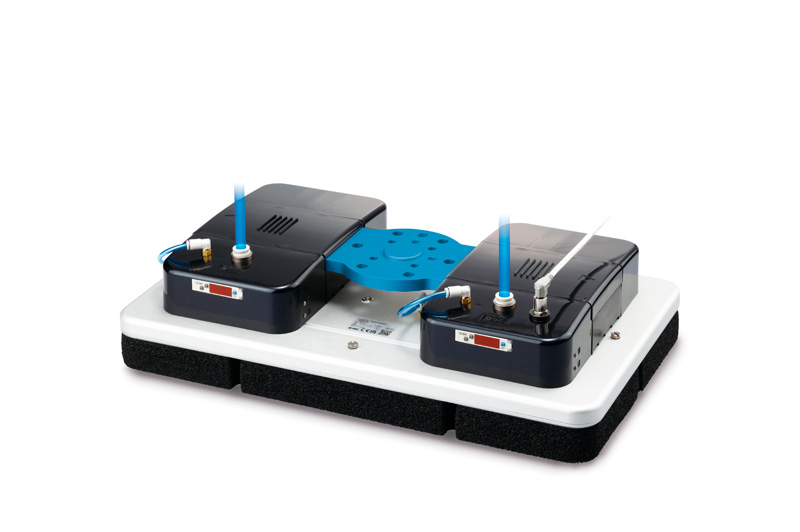
SMC lance le système de préhension par le vide ZGS, une solution tout-en-un compacte et efficace destinée aux robots industriels et collaboratifs.
Ce système offre un contrôle précis et des performances fiables pour diverses applications de palettisation et de dépalettisation, et apporte une réponse aux défis courants tels que les équipements périphériques décentralisés et les processus d’installation complexes.
Chaque unité d’éjection intègre tous les composants essentiels, notamment une unité d’éjection, un tampon en mousse, une vanne d’alimentation, une vanne de purge et un pressostat. Ainsi, seuls un connecteur M8 et une alimentation en air comprimé sont nécessaires pour mettre le système en service. Sa conception compacte et légère simplifie également l’installation. Avec une mousse de 20 mm d’épaisseur, la hauteur totale n’est que de 75 mm. Le modèle de 400 × 240 mm pèse 3,9 kg tout en offrant une surface d’aspiration généreuse pour une préhension fiable de 2144N. Des formats de 300 × 180 mm (1,8 kg, force de préhension de 880 N) et de 200 × 120 mm (1,3 kg, 440 N) sont également disponibles
Cette flexibilité est encore renforcée par la conception modulaire. Les utilisateurs peuvent choisir le nombre d'unités d'éjection en fonction du débit d'aspiration souhaité et ainsi compenser d'éventuelles fuites d'air au niveau du circuit de mousse. Cela permet d'éviter un surdimensionnement de la solution. Parallèlement, le ZGS est conçu pour une utilisation plus efficace de l'air comprimé. À une pression de vide de −50 kPa ou inférieure, le système permet de réduire la consommation d'air comprimé de 15 % par rapport au modèle ZL6H existant de SMC, ce qui contribue également à réduire les coûts d'exploitation.
Le ZGS offre en outre une préhension flexible et une orientation libre lors de la manipulation de pièces de dimensions, de formes et d’orientations variées. Des vannes d'économie de vide en option, dotées de ressorts intégrés, assurent une capacité de préhension améliorée. Les pièces peuvent être manipulées de manière fiable aussi bien à l'horizontale qu'à la verticale, ce qui élargit le champ d'application par rapport aux préhenseurs à vide conventionnels qui rencontrent des difficultés lors de la préhension verticale.
La détection de la pièce est également intégrée au système. Des orifices dans la plaque de base surveillent la pression de vide tant dans la plaque de base que dans la mousse. Lorsque des vannes d'économie de vide sont utilisées, celles-ci se ferment en cas d'échec du levage ou de chute de la pièce, ce qui entraîne une augmentation de la pression de vide dans la plaque de base. En combinant les signaux des deux pressostats, il est possible de déterminer rapidement si une pièce a été correctement soulevée ou si elle a été relâchée par inadvertance. Pour les formats de mousse 300 × 180 mm et 200 × 120 mm, des sorties de commutation compatibles IO-Link sont en outre disponibles pour les robots à usage général.
Grâce à son montage « plug-and-play », le ZGS peut être intégré à des robots industriels et à une large gamme de robots collaboratifs, notamment les cobots d’Universal Robots, FANUC, Yaskawa et OMRON/Techman. Pour les applications impliquant des pièces brutes ou abrasives, le système peut être équipé de ventouses résistantes à l’usure FS61. Fabriquées dans un matériau résistant à l’usure, celles-ci s’adaptent aux surfaces irrégulières, offrant ainsi une étanchéité fiable là où les patins en mousse sont moins adaptés. Cela permet notamment de manipuler de manière fiable le béton, les plastiques bruts, les composites de bois, les carreaux et les tôles métalliques texturées, tout en prolongeant la durée de vie du système et en réduisant les besoins d’entretien.